로봇 학습 데이터, 시뮬레이션과 현실은 무엇이 다를까
로봇 학습 데이터: 시뮬레이션은 빠르고 저렴하지만 현실과 차이가 납니다. 로봇 도입 전에 실제 작업 데이터와 현장 시험 조건을 확인하는 법을 정리했습니다.
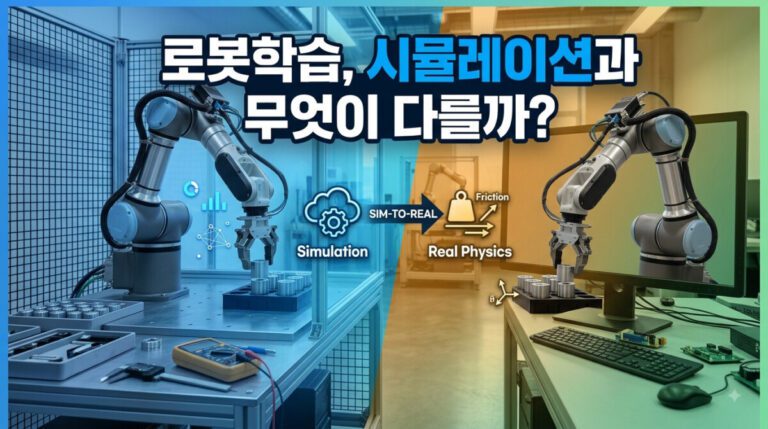
로봇 학습 데이터: 시뮬레이션은 빠르고 저렴하지만 현실과 차이가 납니다. 로봇 도입 전에 실제 작업 데이터와 현장 시험 조건을 확인하는 법을 정리했습니다.
로봇이 늘면 내 일자리는: 로봇은 직업보다 과업을 먼저 바꾼다. 반복성·예외·안전·비용·사람의 판단을 따져 내 일이 대체될지 보조받을지 가늠하는 법.
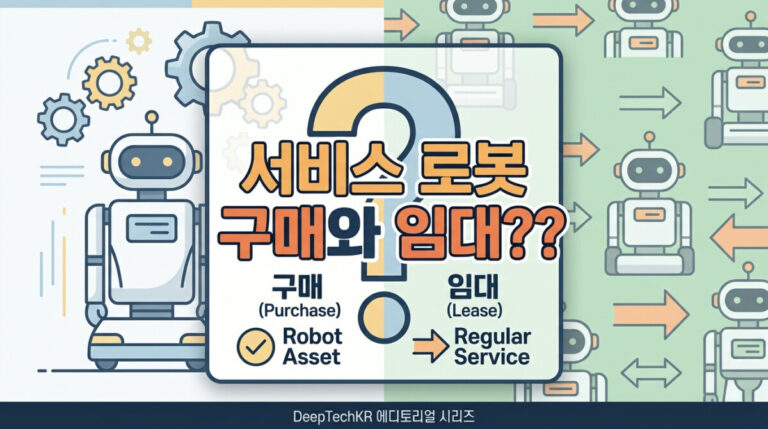
서비스 로봇 구매와 임대: 서비스 로봇은 월 임대료나 기기 가격만 비교하면 답이 틀어질 수 있다. 가동률·유지보수·계약 종료 비용까지 넣어 구매와 임대를 판단하는 법.
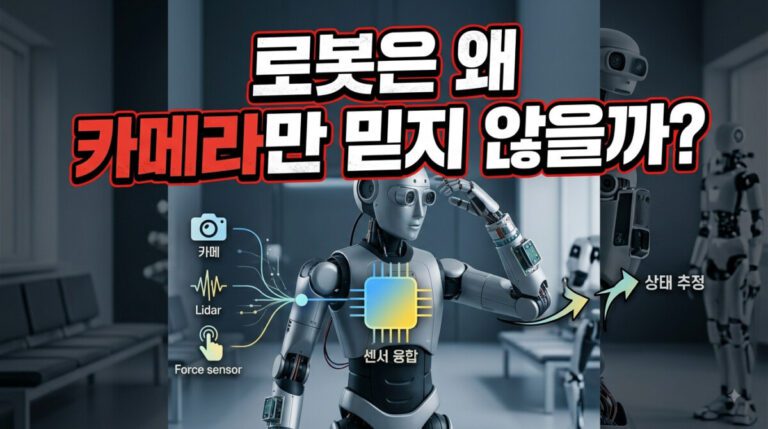
로봇은 왜 카메라만 믿지: 카메라·라이다·힘 센서가 서로 다른 정보를 합쳐 로봇의 눈과 균형 감각을 만든다. 센서 개수보다 중요한 동기화·좌표 정합·검증 기준을 짚었다.
휴머노이드 로봇 배터리: 휴머노이드 로봇의 일반적인 지속 작업 시간은 약 1~2시간이다. 배터리 무게, 교체 방식, 실제 작업 주기를 함께 따지는 도입 기준을 정리했다.
두 발 로봇 균형의: 휴머노이드의 균형은 센서 개수가 아니라 무게중심 계산, 센서 융합, 관절의 빠른 피드백 제어가 좌우한다. 도입 전에 확인할 기준까지 정리했다.
휴머노이드 로봇 핵심 부품: 휴머노이드의 자연스러운 동작은 강한 모터 하나가 아니라 센서·액추에이터·제어 시스템이 실시간으로 이어진 결과다. 도입 전 확인할 기준을 짚는다.
로봇 손 잡기 기술: 로봇 손의 약점은 힘이 아니라 촉각과 실시간 제어다. 센서·액추에이터·알고리즘의 한계를 짚고, 실제 도입 전에 확인할 판단 기준을 정리했다.
2억 5천만 달러가 향한: Moove의 2억 5천만 달러 투자는 자율주행 경쟁이 차량을 넘어 충전·정비·운영 거점으로 이동하고 있음을 보여준다.
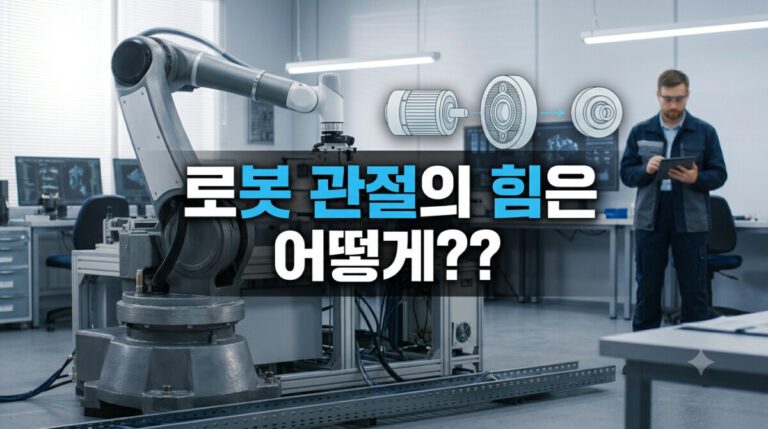
모터와 감속기는 로봇 관절의: 빠르게 도는 모터에 감속기를 붙이면 속도는 낮아지고 회전력은 커진다. 감속비 계산부터 로봇 용도별 선택 기준과 한계까지 설명한다.